СЕРВИС ПО ВЫБОРУ ДАТЧИКОВ
Камера машинного зрения как датчик: что у неё вместо дистанции срабатывания, излучателя и выхода ?
11.11.2026
Советы практика: когда ставить на линию камеру, а когда хватит датчиков попроще и подешевле.
Зачем смотреть на камеру как на датчик ?
Индуктивный датчик для линии инженер КИПиА подбирает по привычному списку: какой объект и из какого материала, на каком расстоянии, сколько переключений в секунду, какой выход, какая защита корпуса. С камерой машинного зрения разговор почему-то начинается с разрешения матрицы и нейросети. Камеру ставят над конвейером, и потом никто не может сказать, по какому сигналу она снимает, что выдаёт на выход и через какое время.
Мне удобнее смотреть на станцию машинного зрения как на датчик с дискретным выходом «годен / брак», у которого чувствительный элемент сложнее катушки или фотоприёмника. Станция здесь — это камера, подсветка и вычислитель, который разбирает кадр. Тогда её подбор укладывается в тот же опросный лист, что и для любого датчика, и по пунктам этого листа видно, где камера нужна, а где задачу решит обычный датчик присутствия.
Объект обнаружения.
Для индуктивного датчика объект — металл в зоне срабатывания, для светового барьера — всё, что перекрыло луч. Для камеры объект приходится формулировать фразой про изделие: в узле стоят все элементы, деталь повёрнута нужной стороной, на поверхности отливки нет раковины, маркировка читается. Пока такой фразы нет, нет и задания на датчик.
Из неё следует главный параметр: наименьшая деталь, которую надо различить, аналог минимального размера объекта в паспорте. Прикинуть его можно до закупки: ширину поля зрения делят на число пикселей матрицы по этой стороне и получают, сколько миллиметров изделия приходится на один пиксель. Чтобы дефект уверенно различался, на него должно приходиться хотя бы несколько пикселей. Мелкий скол требует близкой камеры, макросъёмки и узкой зоны контроля, а дефект мельче того, что разрешает оптика, на кадре не появится ни при какой обработке. Границу между годным и браком описывает ОТК на образцах, и по ним систему потом настраивают, как точку срабатывания выставляют по реальной детали, а не по каталогу.
Подсветка вместо излучателя.
У индуктивного датчика дистанция срабатывания зависит от материала: на алюминии и латуни она короче, чем на стали. У камеры свой коэффициент редукции, и он сильнее. Раковина на матовой отливке и на полированной детали — две разные задачи, металл и плёнка дают блики, прозрачные и зеркальные поверхности требуют отдельно подобранного освещения.
От оптического датчика никто не ждёт работы от цеховых ламп без своего излучателя. Камера без собственной подсветки находится ровно в таком положении: результат зависит от смены, ламп над линией и солнца из окна. Поэтому свет входит в станцию, как излучатель в корпус оптического датчика, и выбирают его под дефект. Для раковин и пор на литье берут направленный свет сбоку: в углублении появляется тень. Для трещин и сколов убирают блики рассеянным светом. Для размеров нужен равномерный свет или телецентрический объектив, у которого размер детали на снимке не меняется, если она лежит чуть ближе или дальше. Маркировку снимают фронтально. Обзорные камеры видеонаблюдения годятся разве что для крупных дефектов, для мелких почти всегда нужна своя камера на жёстком креплении. Пыль и масляный туман на стекле действуют как на оптический датчик, только отказ не виден: камера снимает, а мелкие дефекты пропадают с кадра.
Вход: по какому сигналу снимать.
Обычный датчик опрашивает зону непрерывно. Камера на линии снимает по команде, и команду даёт простой датчик положения, оптический или индуктивный: деталь пришла в точку контроля. Камера не заменяет этот датчик, она стоит у него на выходе. Если точка срабатывания гуляет, деталь каждый раз оказывается в кадре на новом месте, и мерить по такому снимку нельзя. Для измерений станцию калибруют в фиксированной точке, а камеру и свет крепят жёстко, потому что вибрация линии сдвигает кадр.
На полотне, ленте или профиле штучного изделия нет, и съёмку запускают импульсы энкодера (датчика угла поворота) на приводе, кадр через равный отрезок длины. Тогда дефект привязан к метражу. Скорость линии ограничивает выдержку: чем быстрее изделие, тем короче экспозиция, иначе кадр смазан. Выручает импульсная подсветка — короткая вспышка, которая как бы останавливает движущееся изделие на снимке, а на участке чтения маркировки иногда проще снизить скорость.
Выход и время срабатывания.
На выходе станции тот же дискретный сигнал в ПЛК линии: на отбраковку или на остановку. Разница во времени срабатывания. У индуктивного датчика задержка отклика указана в паспорте. У камеры её складывают из экспозиции, передачи кадра, обработки и передачи вердикта, поэтому меряют на самой линии, от срабатывания датчика положения до сигнала на входе ПЛК, и сравнивают со временем, за которое изделие доезжает от камеры до отбраковщика. Не успевает вердикт — станцию переносят выше по потоку.
Датчикам с IO-Link дают диагностику, камере такой выход нужен ещё больше. Кроме «годен» и «брак» у неё должен быть ответ «оценить не могу»: кадр смазан, деталь перекрыта рукой оператора. Такое изделие идёт на ручной осмотр, а не проскакивает как годное. Есть и выход, которого у датчика нет совсем: кадр с измерениями, допуском и решением по каждой позиции. По архиву разбирают брак, а в систему учёта производства (MES) или предприятия (ERP) можно передавать долю брака по партиям, сменам и причинам.
Где хватит обычного датчика.
Если вопрос к изделию сводится к одному биту про одну точку, камера не нужна. Есть ли коробка на конвейере, дошла ли деталь до упора, стоит ли втулка в гнезде, сколько изделий прошло — это работа оптических, индуктивных и ультразвуковых датчиков. Они быстрее, их не надо обучать на образцах, а поведение описано паспортом.
Камера нужна, когда ответ зависит от формы, от нескольких элементов сразу или от поверхности. Комплектность узла, где ставить по датчику на каждый элемент дорого, а при смене модели их ещё и переставлять. Ориентация детали, если стороны отличаются рисунком, а не габаритом. Геометрия со сверкой по допускам, наличие и читаемость маркировки, сколы, трещины, царапины, раковины. Сигнала «на поверхности раковина» не даст ни один датчик присутствия.
В одном из наших проектов на линии литья осмотр отливок был выборочным, и решение зависело от контролёра. Систему обучили на образцах годного литья и брака и встроили в поток вместе с отбраковкой и архивом кадров, теперь каждая отливка проверяется по единым критериям. Датчик присутствия здесь ничего бы не дал: отливка приходит всегда, вопрос в том, какая она. Часто лучший вариант — поделить задачу: присутствие и счёт оставить датчикам, а камере отдать то, что без неё не решить.
Опросный лист на камеру.
Перед выбором модели камеры на эти вопросы стоит ответить письменно. Какое изделие и какую наименьшую деталь на нём надо различить. Как изделие приходит в зону контроля, штучно по датчику положения или полотном по энкодеру. Какой свет нужен этому дефекту на этом материале. Сколько времени есть от сигнала на съёмку до отбраковщика. Что линия делает с изделием, по которому камера не решила. Типовые задачи и ориентиры по съёмке и свету для каждой мы свели в таблицу на странице о машинном зрении для промышленности:
https://visor-group.ru/uslugi/mashinnoe-zrenie/?utm_source=sesese&utm_medium=article&utm_campaign=goal5000_sesese
Паспортной дистанции срабатывания у камеры нет. Её аналог получают на пилоте, на своих деталях, при своём свете и на своей скорости линии: точность с другой линии сюда не переносится.
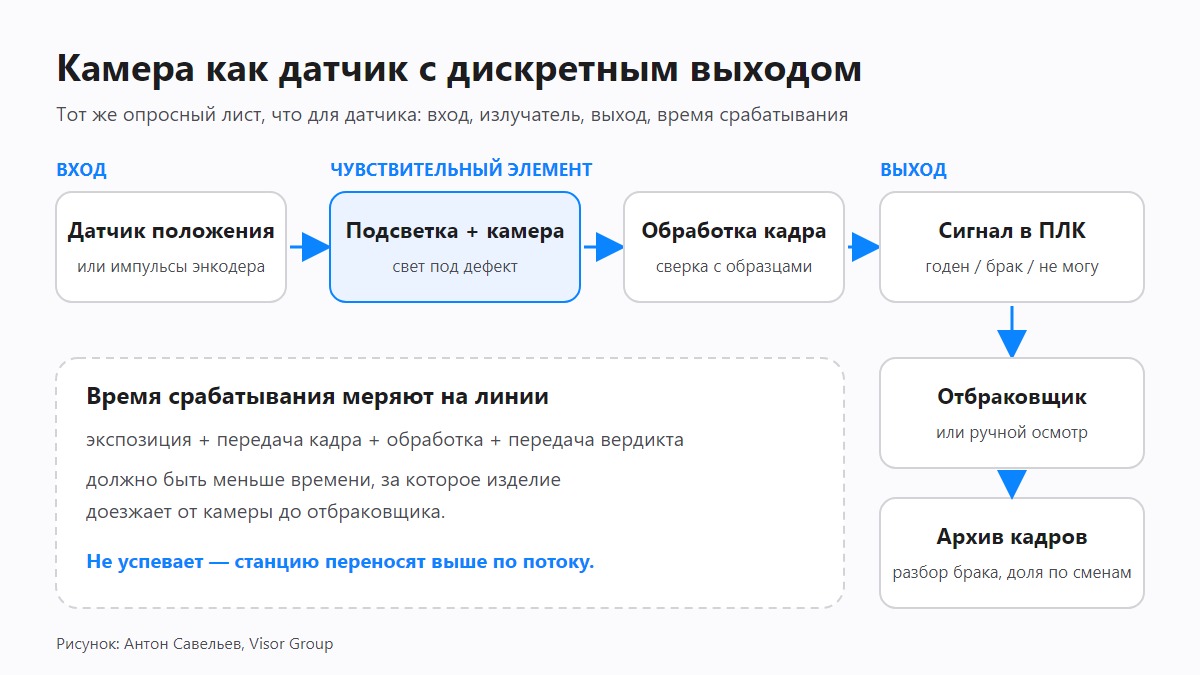
Рисунок 1. Камера как датчик: вход, чувствительный элемент, выход и время срабатывания.
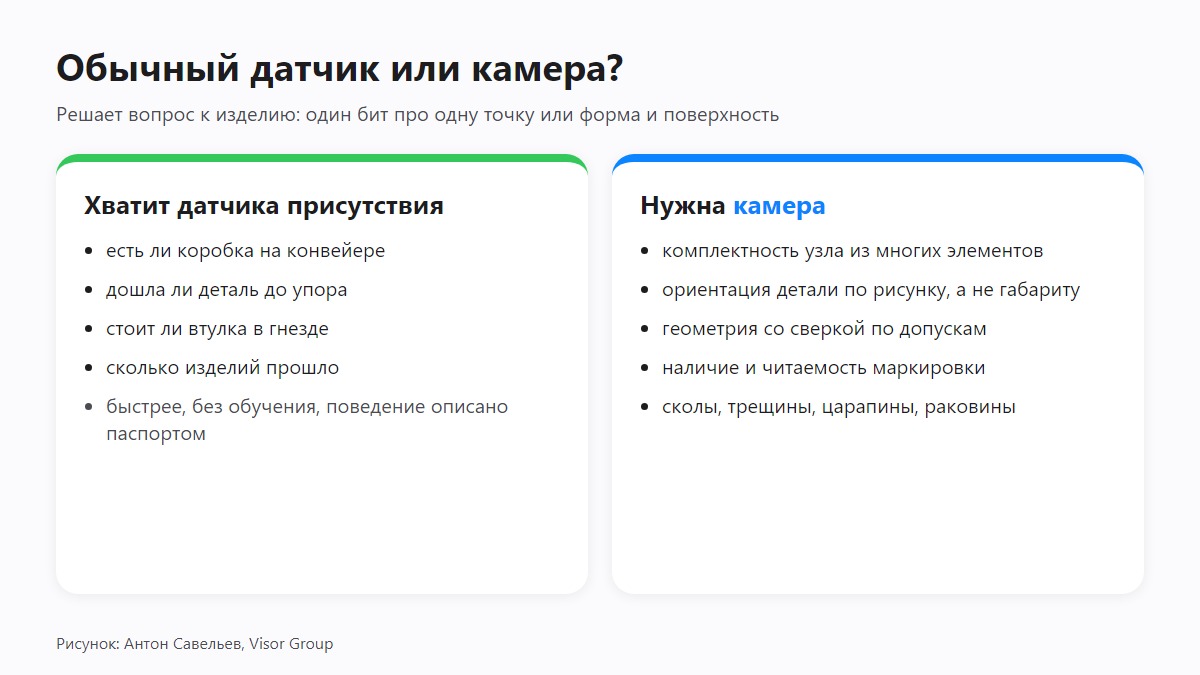
Рисунок 2. Где хватит обычного датчика, а где нужна камера.
Автор: Савельев Антон Сергеевич, ведущий специалист по компьютерному зрению, Visor Group. e-mail: PR_director@visor-group.ru
Полезные ссылки:
Портал с разнообразной, интересной, систематизированной информацией о датчиках. Смежные знания.
Узнать больше